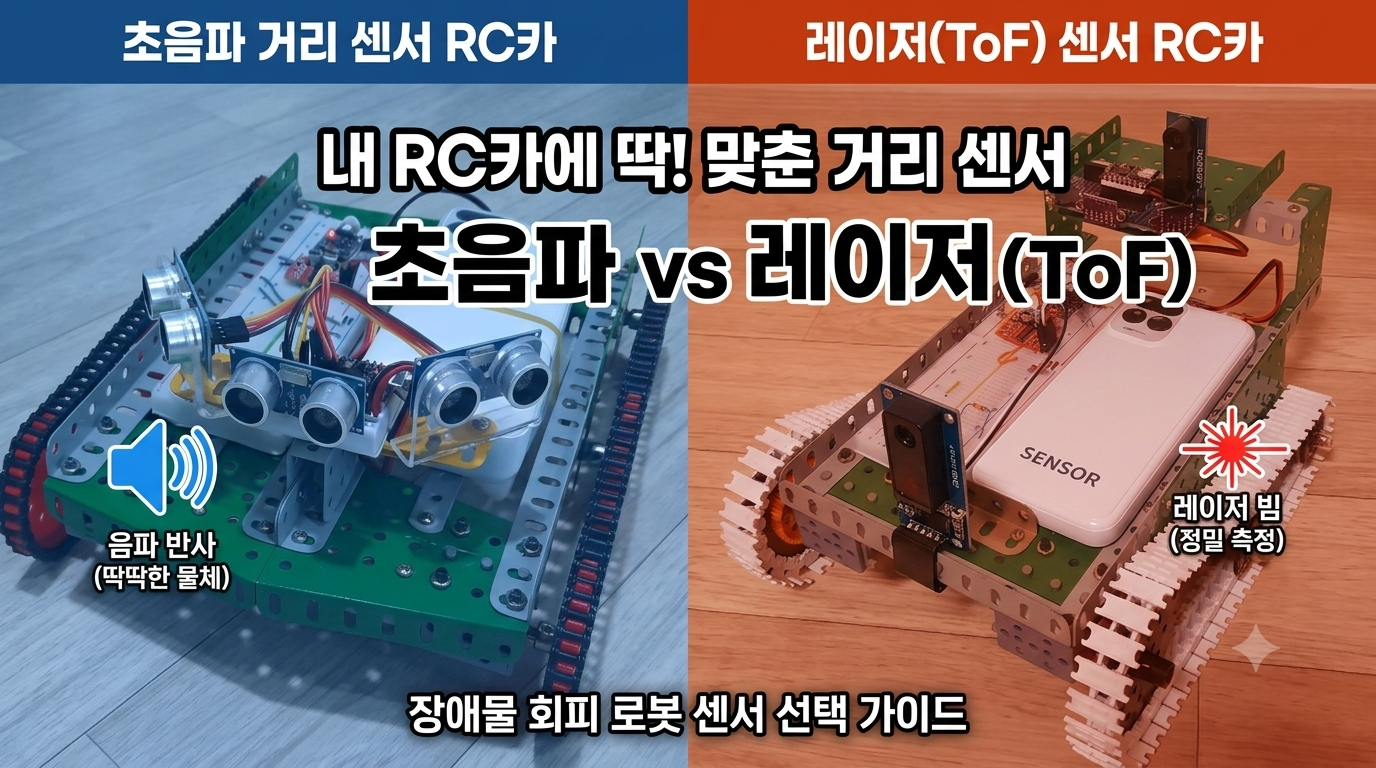
안녕하세요! 나만의 스마트 로봇과 RC카를 직접 만들다 보면 가장 먼저 부딪히는 난관 중 하나가 바로 “어떤 거리 측정 센서를 쓸 것인가?” 하는 문제입니다. 장애물 회피 RC카를 만들 때 가장 대중적으로 쓰이는 초음파 센서(Ultrasonic)와 최근 많이 활용되는 레이저 거리 센서(ToF, Time-of-Flight)는 각각 뚜렷한 장단점을 가지고 있습니다.
오늘은 두 센서의 원리와 특징을 비교해 보고, 실제 주행 환경에서 겪을 수 있는 결정적인 차이점을 짚어보겠습니다.
1. 초음파 센서 (Ultrasonic Sensor, 예: HC-SR04)
초음파 센서는 고주파 음파를 발사한 뒤, 장애물에 부딪혀 돌아오는 시간(Time of Flight)을 측정해 거리를 계산하는 방식입니다. 아두이노나 ESP32 프로젝트에서 가장 흔하게 볼 수 있는 스테디셀러 센서입니다.
- 장점:
- 가격이 매우 저렴하고 구하기 쉽습니다.
- 인터페이스와 제어 코드가 단순하여 초보자도 쉽게 구현할 수 있습니다.
- 단점:
- 넓은 지향각: 음파가 퍼져 나가기 때문에 정확히 어떤 지점에 장애물이 있는지 정밀하게 특정하기 어렵습니다.
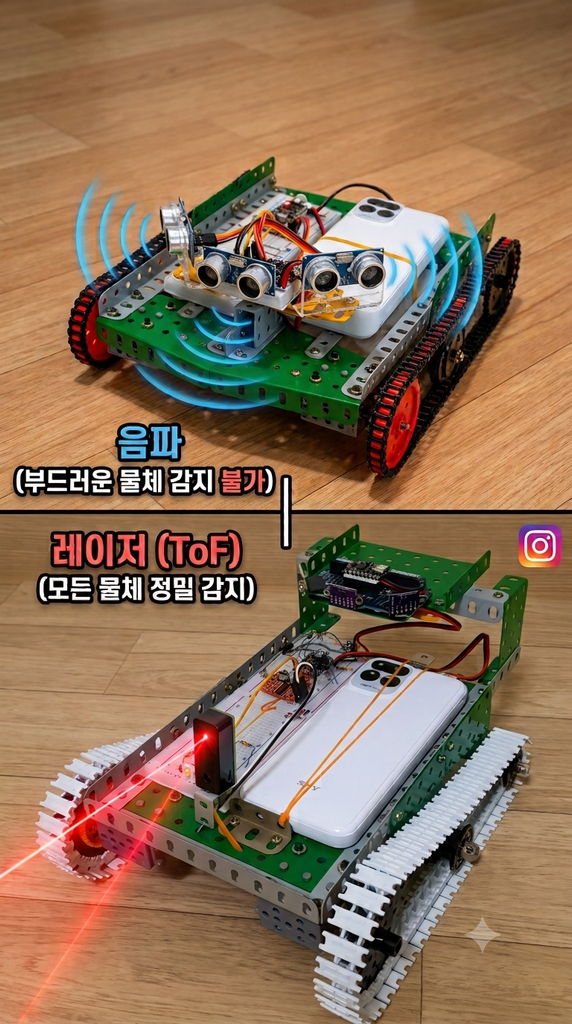
- 재질에 따른 치명적인 인식 오류 (가장 중요!): 음파는 딱딱한 벽이나 물체에는 잘 반사되지만, 인형, 솜, 두꺼운 패딩, 커튼 같은 섬유질이나 부드러운 소재를 만나면 음파를 흡수하거나 산란시켜 버립니다. 이 때문에 침대 위나 방 안에서 흔히 볼 수 있는 털인형, 쿠션 등을 초음파 센서가 전혀 감지하지 못해 RC카가 그대로 충돌하는 상황이 발생할 수 있습니다.
2. 레이저 거리 센서 / ToF 센서 (Laser Distance Sensor, 예: VL53L0X)
ToF(Time-of-Flight) 방식의 레이저 센서는 눈에 안전한 적외선 레이저 빛을 쏘고, 빛이 반사되어 돌아오는 비행 시간을 측정하여 거리를 계산합니다.
- 장점:
- 높은 정확도와 정밀성: 레이저 빔을 사용하기 때문에 지향각이 매우 좁고 좁은 틈새의 장애물도 칼같이 잡아냅니다.
- 재질의 영향이 적음: 초음파와 달리 빛을 이용하므로, 인형 같은 섬유질이나 패브릭 소재도 흡수되지 않고 반사되어 안정적으로 거리를 측정할 수 있습니다. 방 안에 널브러진 인형이나 옷가지를 피해야 하는 실내 로봇에 훨씬 유리합니다.
- 단점:
- 초음파 센서에 비해 부품 가격이 다소 높습니다.
- 센서의 측정 각도가 좁기 때문에, 넓은 범위의 장애물을 감지하려면 서보 모터에 달아 좌우로 스캔하거나 여러 개를 배치해야 합니다.
- 직사광선이 강한 야외에서는 적외선 간섭으로 인해 측정 거리가 짧아지거나 오차가 생길 수 있습니다.
3. 한눈에 보는 비교 요약
| 구분 | 초음파 센서 (HC-SR04 등) | 레이저/ToF 센서 (VL53L0X 등) |
|---|---|---|
| 측정 방식 | 음파 반사 (소리) | 레이저/적외선 빛 반사 (광학) |
| 가격 | 매우 저렴함 | 상대적으로 높음 |
| 인형/섬유질 감지 | 감지 불가 또는 오작동 (음파 흡수/산란) | 정상 감지 가능 |
| 지향각(시야) | 넓음 (뭉뚱그려 감지) | 매우 좁음 (정밀 타겟팅) |
| 추천 용도 | 넓은 벽면 장애물 회피, 단순 미로 찾기 | 정밀한 실내 주행, 인형/장난감 등 장애물이 많은 환경 |
결론: 내 RC카에는 어떤 센서가 좋을까?
단순히 넓은 공간에서 벽이나 가구 같은 큰 물체를 피하는 주행 테스트용이라면 가성비 좋은 초음파 센서로도 충분히 재미있는 실험을 할 수 있습니다.
하지만 실제 거실이나 방 안처럼 인형, 쿠션, 이불, 옷가지 등 부드러운 섬유질 장애물이 널려 있는 환경에서 제대로 된 장애물 회피 주행을 구현하고 싶다면, 레이저 기반의 ToF 센서를 선택하는 것이 훨씬 완성도 높은 결과를 만들어 줄 것입니다.
답글 남기기
댓글을 달기 위해서는 로그인해야합니다.